原生安全架构
通过对 AI 具有控制权的独立、可验证安全层进行工程设计,旨在确保关键决策始终符合安全优先原则。

物理 AI 需要在现实世界的复杂环境中接受检验,并具备理解动态环境、应对不确定性以及在广泛场景中实时行动的能力。
Mobileye 的物理 AI 方法建立在四项原则之上,旨在支持自动驾驶车辆和人形机器人在无法预写脚本、也难以预测的复杂动态物理世界中运行。

原生安全架构
通过对 AI 具有控制权的独立、可验证安全层进行工程设计,旨在确保关键决策始终符合安全优先原则。

边缘案例驱动学习
以意外场景的长尾为基础进行学习,旨在使系统能够应对物理 AI 面临的最具挑战性的场景。

专用技术栈
AI、感知、计算平台和机器被设计为统一的垂直整合系统,以支持优化各组件及整体系统性能。

规模优先工程
从原型阶段起优化成本、性能与可制造性,加快创新走向大众市场部署的进程。
AI必须以实用为本
物理 AI 不仅依赖单一模型。Mobileye 的方法将先进学习技术、专用组件和系统级逻辑结合起来,覆盖感知、规划、决策和控制。各层均被设计为在一个集成系统内高效履行其功能,同时优化整体性能。
AI必须精简高效
自主机器必须在现实世界的约束下运行,包括算力、功耗、成本、延迟、可靠性以及可制造性。Mobileye 的方法围绕高效架构展开,旨在将 AI 能力与实际部署的现实需求达成平衡。
EyeQ™系统集成芯片
AI必须灵活应变
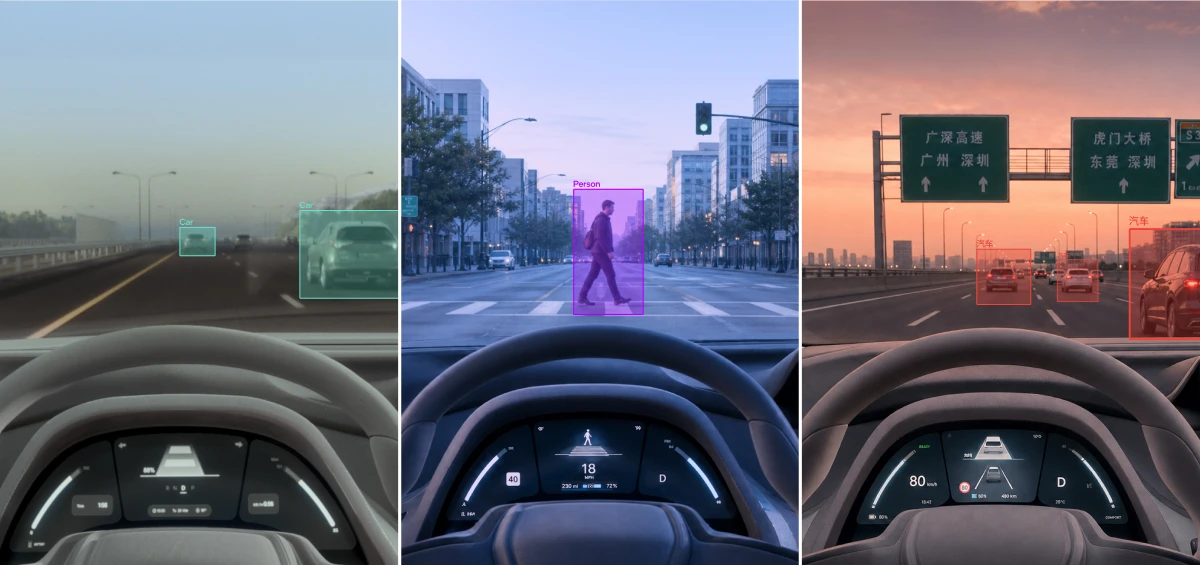
物理世界变化多样,无法预写脚本。Mobileye 开发的 AI 系统旨在应对多种场景、环境和用例,同时以结构化工程和验证为基础。该方法支持路上自动驾驶的规模化,也为 Mobileye 拓展至人形机器人领域提供参考。
产品概览
AI必须安全为先
Mobileye 系统设有稳健的安全防护措施,包括多种形式化安全模型。我们还在硬件、软件和 AI 流程的关键技术中采用冗余,以支持安全决策。我们的重点是构建既智能、又基于严格验证并面向现实部署的系统。
AI必须以实用为本
物理 AI 不仅依赖单一模型。Mobileye 的方法将先进学习技术、专用组件和系统级逻辑结合起来,覆盖感知、规划、决策和控制。各层均被设计为在一个集成系统内高效履行其功能,同时优化整体性能。
AI必须精简高效
自主机器必须在现实世界的约束下运行,包括算力、功耗、成本、延迟、可靠性以及可制造性。Mobileye 的方法围绕高效架构展开,旨在将 AI 能力与实际部署的现实需求达成平衡。
EyeQ™系统集成芯片
AI必须灵活应变
物理世界变化多样,无法预写脚本。Mobileye 开发的 AI 系统旨在应对多种场景、环境和用例,同时以结构化工程和验证为基础。该方法支持路上自动驾驶的规模化,也为 Mobileye 拓展至人形机器人领域提供参考。
产品概览
AI必须安全为先
Mobileye 系统设有稳健的安全防护措施,包括多种形式化安全模型。我们还在硬件、软件和 AI 流程的关键技术中采用冗余,以支持安全决策。我们的重点是构建既智能、又基于严格验证并面向现实部署的系统。
专为应对物理世界的复杂挑战而打造的人形机器人。
Mentee 旨在将 AI 应用于现实世界。凭借少样本学习、大规模仿真和垂直整合机器人技术,Mentee 被设计为可在数小时而非数周内学习新任务、在现实环境中以较高成功率执行任务,并通过仿真持续改进,从而能够在家庭和工作场所安全地与人协同作业。
了解Mentee
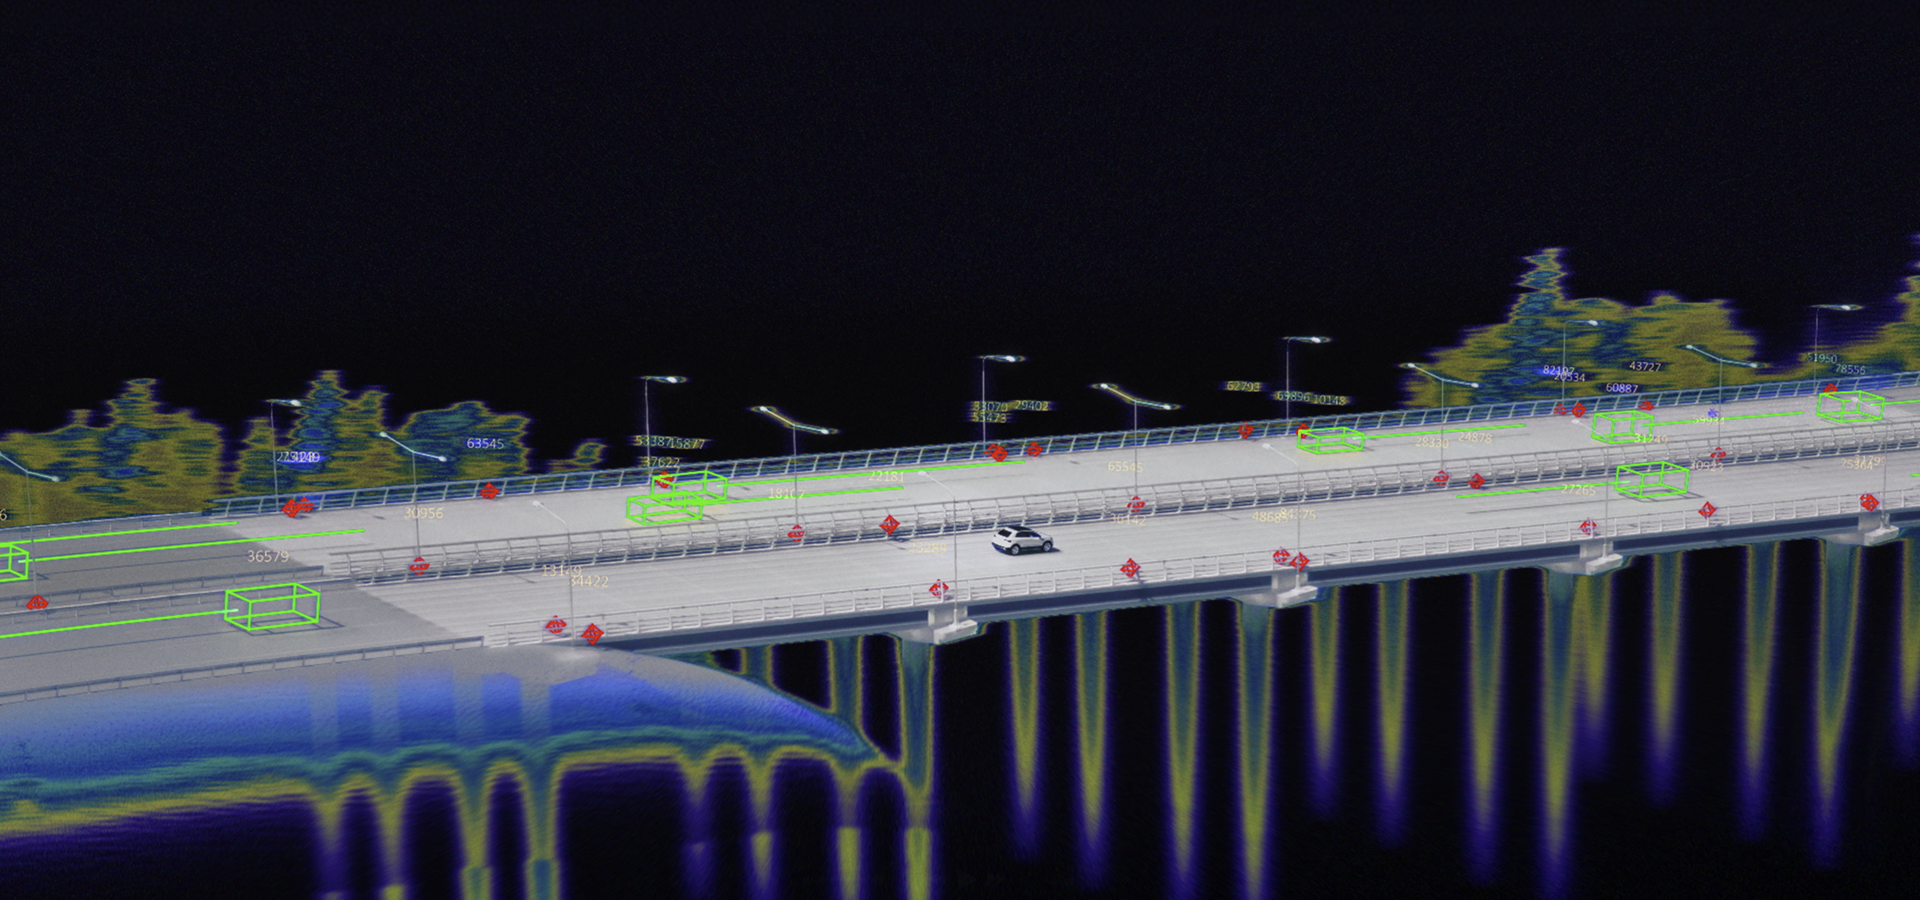
Mobileye 的物理 AI 基础体现了其数十年来在现实驾驶自动化领域积累的经验,并将塑造其汽车 AI 领先地位的相同工程理念应用于复杂动态物理环境中的人形机器人。
Mobileye 的物理 AI 基础体现了其数十年来在现实驾驶自动化领域积累的经验,并将塑造其汽车 AI 领先地位的相同工程理念应用于复杂动态物理环境中的人形机器人。

© 2026 Mobileye
沪公网安备 31010102006380号