少样本学习
训练过程中,机器人会观察任务的执行方式。Mentee 通过指导进行学习,能够在数小时而非数周内掌握新能力。

Mentee 专为AI落地实际应用场景而打造。得益于少样本学习、大规模仿真以及高度垂直整合的机器人技术,Mentee 旨在学习新任务、适应变化的环境,并在家庭与工作场所中安全地与人类协同作业。
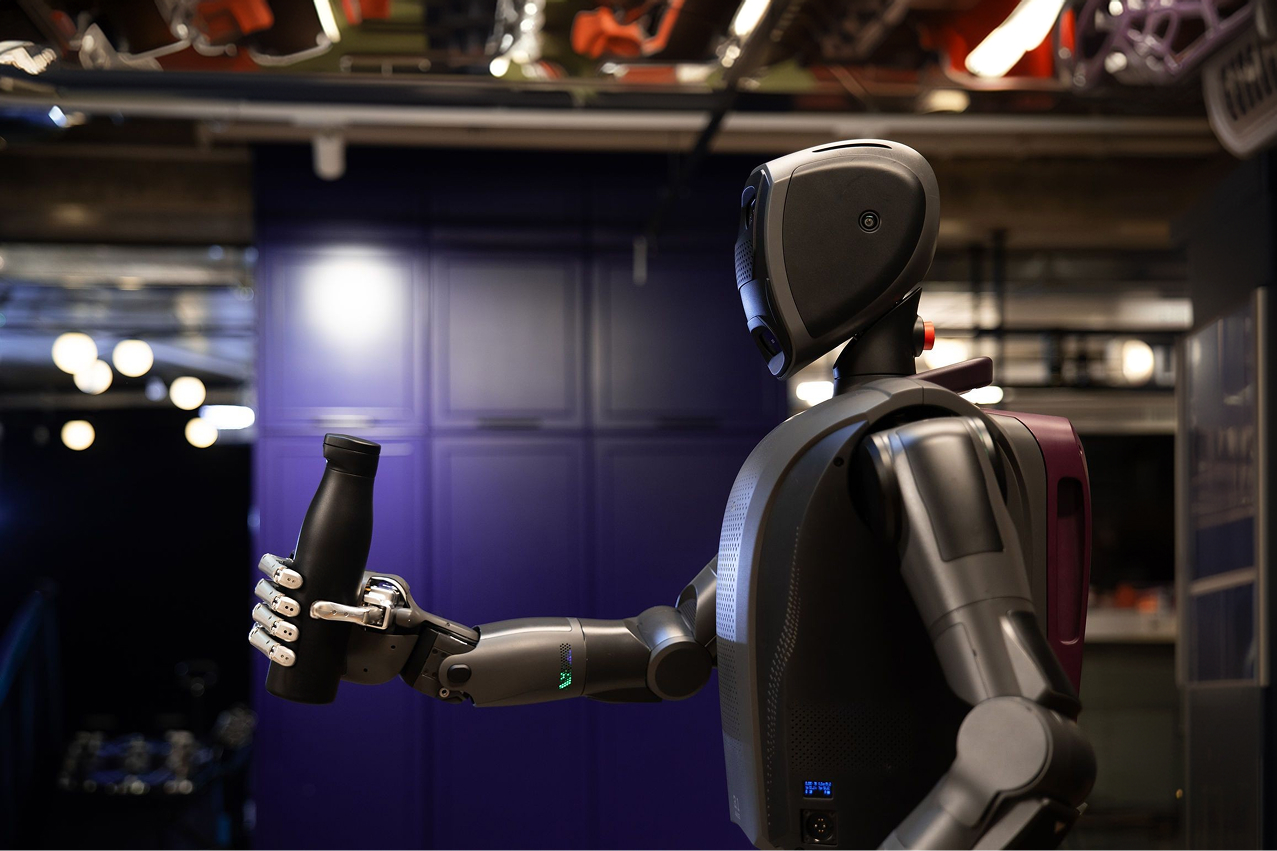
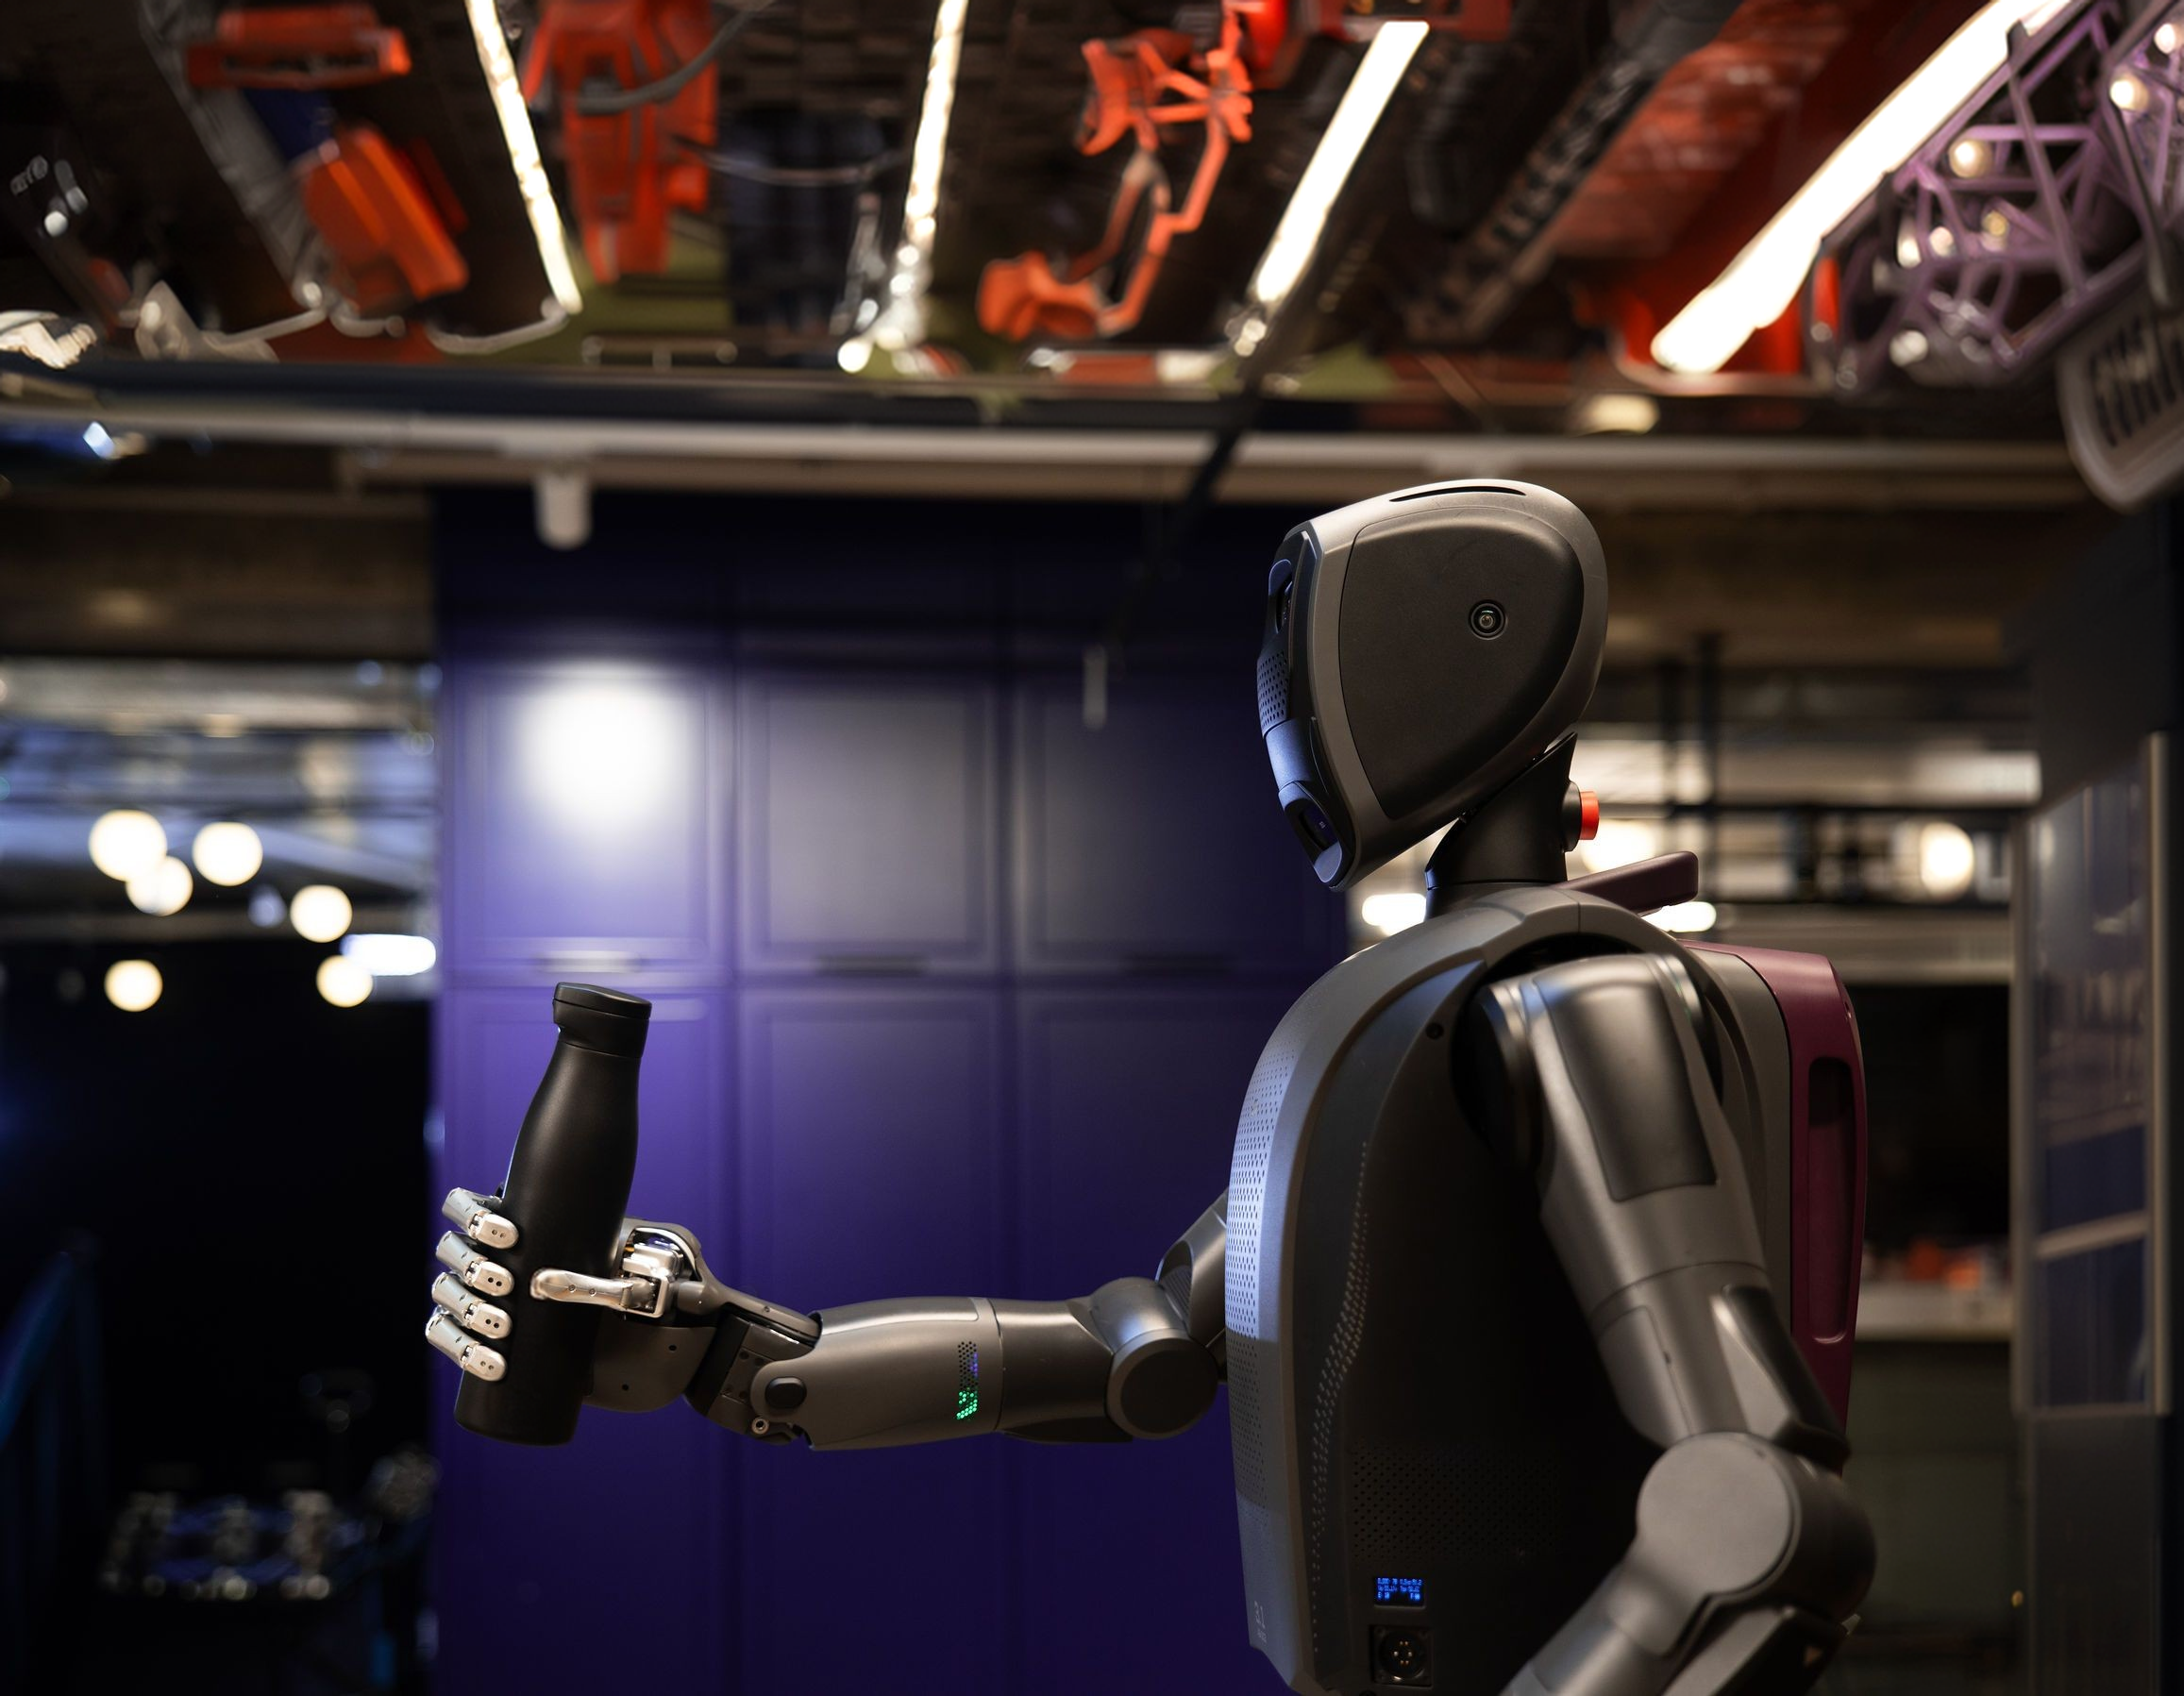
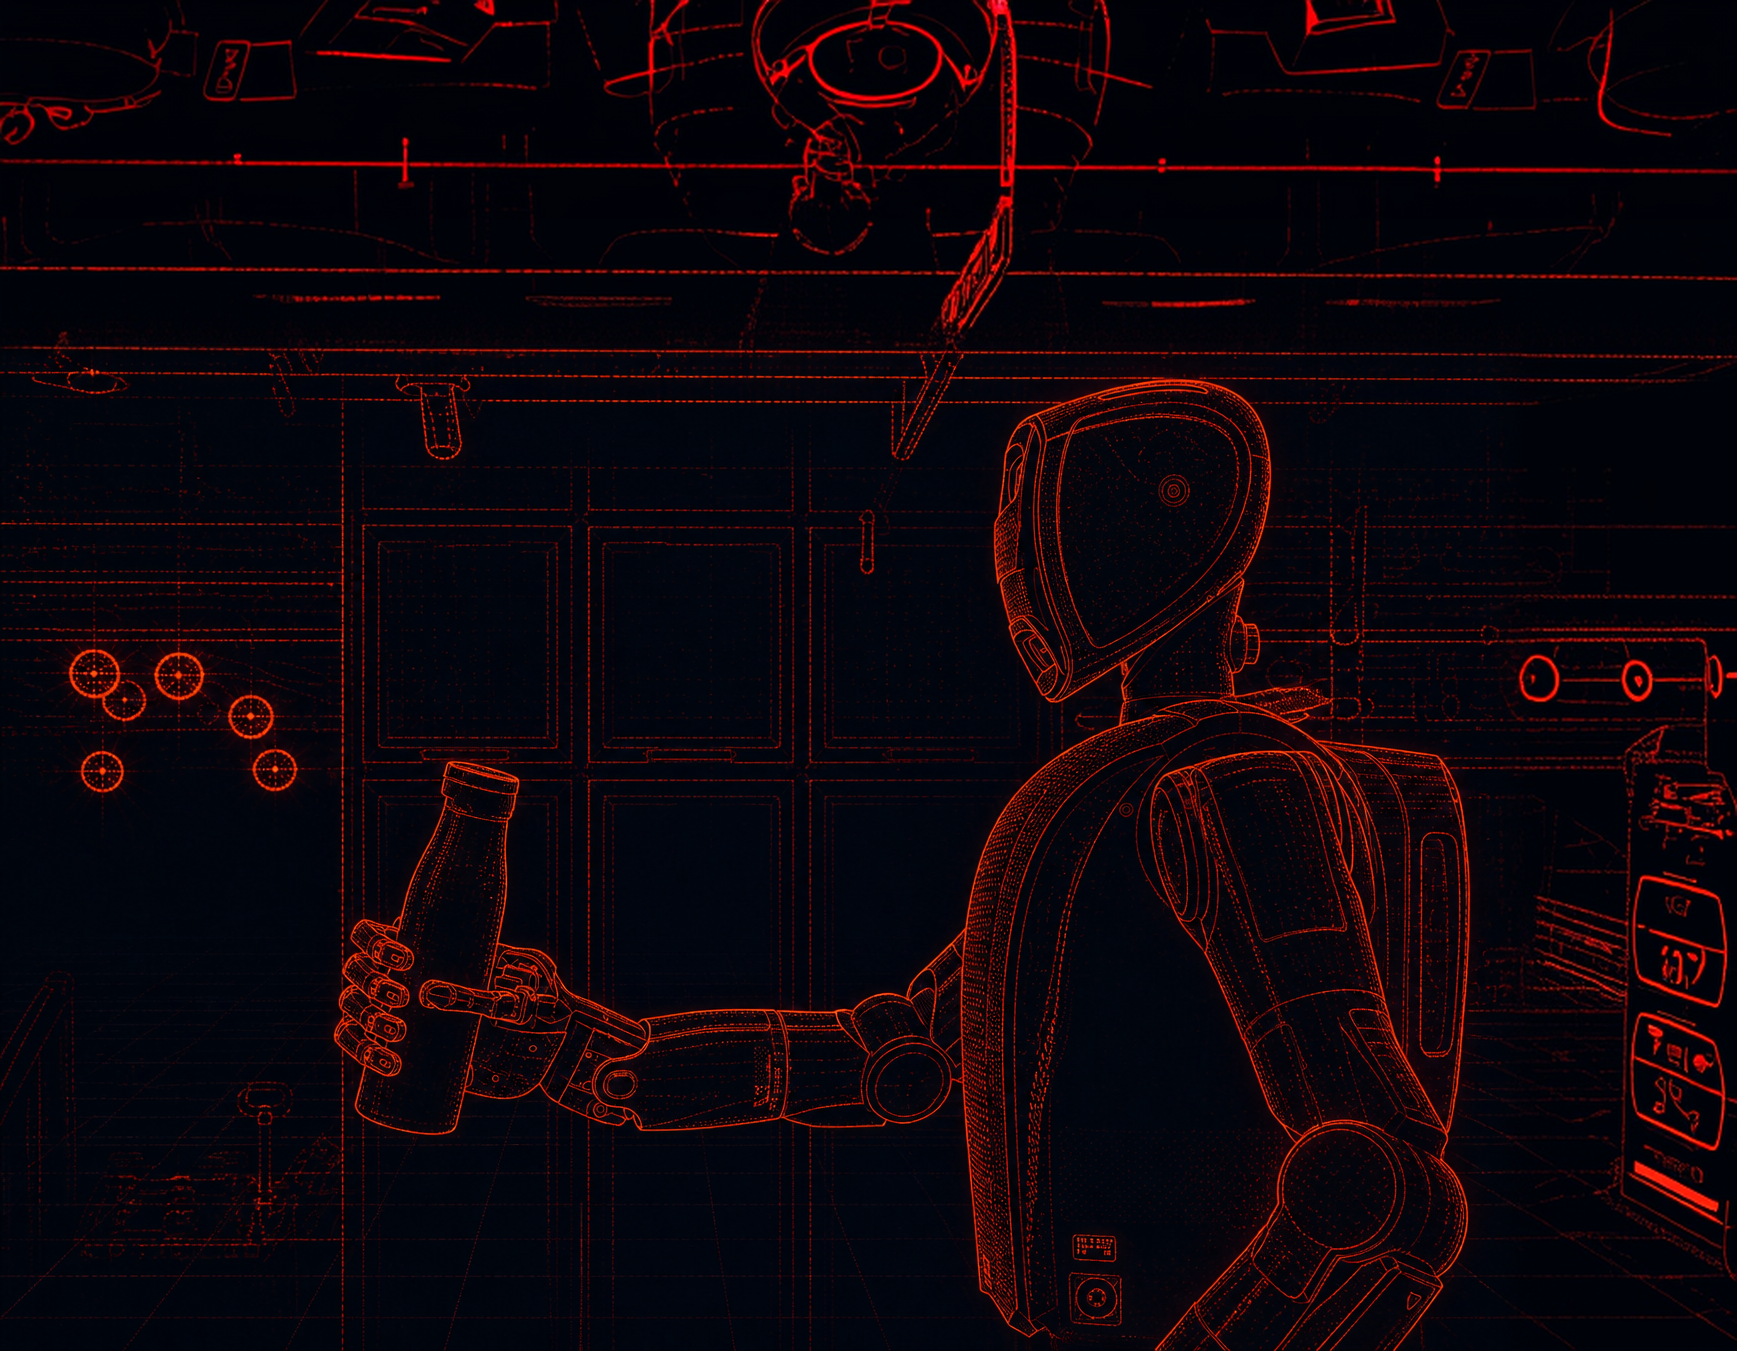
挑战并非让机器人完成某项任务,而是创造一台能够适应新环境、快速学习新任务并安全地与人协同作业的机器人。因此,Mentee 围绕一个简单理念进行设计:人们应当像指导他人一样指导机器人。
Mentee方法论
在物理世界中,最困难的问题存在于长尾之中。对于在现实世界运行的人形机器人而言,新物体、新环境和意外的边缘案例每天都会出现。大多数机器人系统需要大量数据采集、遥操作或工程投入才能学习新任务。
Mentee 自设计之初就将现实世界的复杂性置于核心,旨在从少量示范中学习、在现实世界中以较高成功率执行任务,并通过仿真持续改进。
少样本学习
训练过程中,机器人会观察任务的执行方式。Mentee 通过指导进行学习,能够在数小时而非数周内掌握新能力。
Mentee方法论
在物理世界中,最困难的问题存在于长尾之中。对于在现实世界运行的人形机器人而言,新物体、新环境和意外的边缘案例每天都会出现。大多数机器人系统需要大量数据采集、遥操作或工程投入才能学习新任务。
Mentee 自设计之初就将现实世界的复杂性置于核心,旨在从少量示范中学习、在现实世界中以较高成功率执行任务,并通过仿真持续改进。
少样本学习
训练过程中,机器人会观察任务的执行方式。Mentee 通过指导进行学习,能够在数小时而非数周内掌握新能力。
Mentee 旨在从投入使用之初即可执行实用任务

自主导航

物品识别与操控

多步骤工作流程

协同与持续运行

任务规划与执行

学习并记忆家庭偏好

理解自然语言指令

取送与递交物品

自适应家庭环境变化

依据用户反馈优化
核心AI能力
自主导航
物品识别与操控
多步骤工作流程
协同与持续运行
任务规划与执行
个性化家庭服务能力
学习并记忆家庭偏好
理解自然语言指令
取送与递交物品
自适应家庭环境变化
依据用户反馈优化
原生垂直整合架构
Mentee 在内部开发 AI、软件、电子部件、关节电机、控制系统和灵巧手。该方法有助于实现硬件与智能之间更紧密的整合,并缩小仿真与现实之间的差距。
高精度驱动器
定制关节电机和专有控制系统以性能、可靠性和可维护性为设计目标。
专属灵巧手
Mentee 的全可反向驱动手部可提供原生触觉反馈,并被设计为能够在广泛任务中进行稳健、适合人类环境的操控。

© 2026 Mobileye
沪公网安备 31010102006380号


