
博客
|
2026-09-07
Mobileye 的物理 AI:从自动驾驶汽车到人形机器人
深入了解物理 AI 的概念,以及 Mobileye 如何以独特方法打造这一最具影响力的 AI 系统的具身应用。
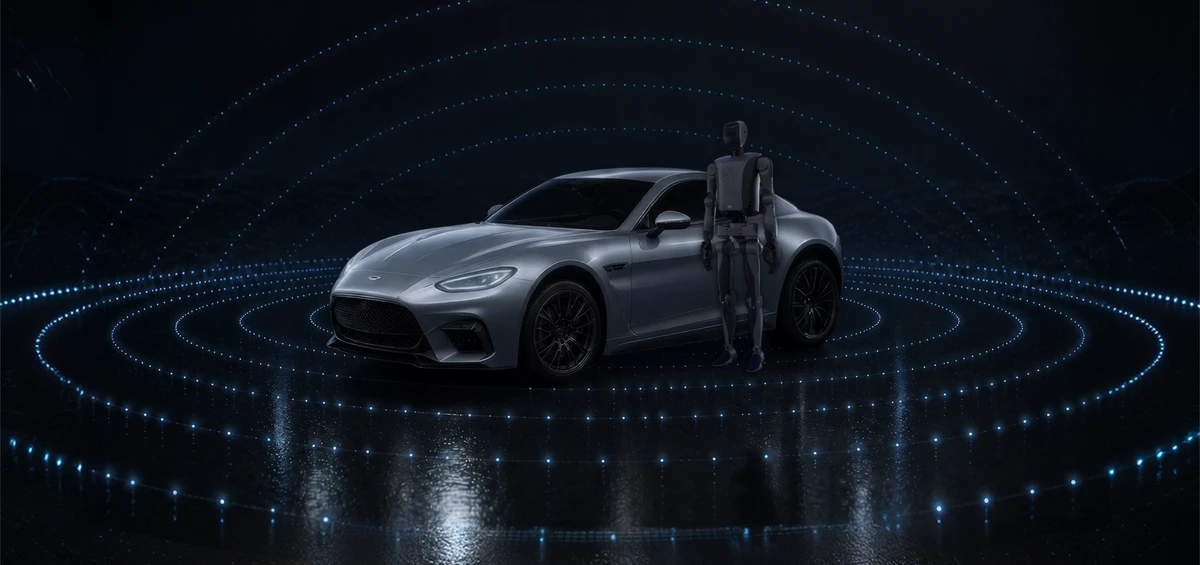
物理 AI 可以有多种形态,Mobileye的研发重心聚焦于自动驾驶汽车与人形机器人两大方向。
自动驾驶历来要求 AI 能够理解世界、做出决策,并在实时场景中安全地采取行动。但随着机器人技术的兴起,以及 Mobileye的人形机器人Mentee问世,物理 AI 正进入全新发展阶段。本文将解析物理 AI 的定义、能力边界,以及 Mobileye 在实现这一极具影响力的 AI 系统的具身应用中独特方法。
何为物理 AI?
物理 AI 是一种人工智能模式,旨在理解语境、推断意图,并在现实世界中与人类自然互动。如今,人工智能存在多种形式。生成式 AI 可以创建文本、图像、代码和其他形式的数字内容,而智能体式 AI 则可以使用数字工具来完成任务。随着这些技术不断发展,物理人工智能作为最新、潜力也最突出的人工智能形态应运而生。
物理 AI 的不同形态
物理 AI 可以有多种形态。Mobileye的研发重心聚焦于自动驾驶汽车与人形机器人两大方向。
在自动驾驶汽车领域,自动驾驶出租车以及消费级自动驾驶汽车被设计为具备完全自主地感知、推理与行驶的能力。
人形机器人是物理 AI 的另一种形态,覆盖广泛的应用场景。其中包括专为工厂车间和制造环境设计的工业人形机器人,以及具备家庭场景所需灵巧度的人形机器人,例如抓取咖啡杯并将其放回桌上所需的手指活动能力。
无论以何种形式存在,物理 AI 都必须持续解读现实世界环境,预测周围对象的行为,并与人类安全协作。
对于自动驾驶汽车而言,这意味着要理解道路环境、人类驾驶行为,并被设计用于安全驾驶。对于人形机器人而言,则要求能够在动态变化的空间环境导航,并且在设计上以实现与人类的安全交互为目标。
我们为何需要物理 AI?
自动驾驶汽车的普及率和需求一直在持续增长。自动驾驶汽车提升道路安全、改善出行并增加交通便利性的潜力,早已得到广泛认可。 即便是依托先进 AI、能力较强的驾驶辅助系统,其应用也与安全水平和驾驶表现的改善存在关联。
人形机器人的兴起开启了新一代应用场景。物理 AI 可以为仓储、工业环境及其他重体力作业场景的工作提供支持,让重复性、高强度作业变得更安全、更高效。
Mobileye 的物理 AI 方法
Mobileye 的物理 AI 方法建立在四项核心原则之上,这些原则使自动驾驶汽车和人形机器人能够在复杂、动态的真实环境中做出智能决策。
四项原则:
原生安全架构
冗余是 Mobileye 方法的基石,多项关键技术被嵌入在硬件、软件和 AI 流程之中。 对于汽车应用而言,该架构的基础是RSS(责任敏感安全)模型,这是一套公开发布的技术框架,定义安全驾驶行为,并帮助确保车辆决策始终处于可验证的安全边界之内。
作为对 RSS 的补充,还有一套严谨的安全方法论,旨在系统性地识别、验证并处理潜在的系统故障,从而支持安全且可解释的驾驶行为。在Mobileye,重点在于构建不仅智能,而且经过严格验证且专为安全的真实世界部署而设计的系统。
边缘案例驱动学习
借助 Mobileye 的自动驾驶多智能体 AI 数据分析工具 Meteor,可系统性识别并分析罕见但可复现的驾驶场景,从而挖掘反复出现的系统短板。 专用场景仿真器 Genario 专门针对长尾问题开展系统性处理,基于分析发现、故障根源以及触发条件生成定制化合成训练场景。二者协同,旨在帮助自动驾驶系统改善在具有实际意义的长尾边缘场景中的表现。
专用技术栈
跨越 Mobileye 的 ADAS 和 AV 技术栈,每一层都被设计为通过结合先进的学习能力、专用组件,以及贯穿感知、规划、决策和控制的系统级逻辑,独立地履行其职责。复合人工智能摒弃大一统通用 AI 架构,采用模块化分层设计。各组件针对特定子任务优化,由系统协调其输出,以产生连贯、智能的结果。Mentee 的人形机器人就被专门打造为一个单一的集成系统,而不是各自独立开发每项能力。其具备原生触觉反馈的全可逆驱动(back-drivable)手部支持与人类相容的操作,并通过感知、导航、语言理解、学习及物理交互等领域硬件与软件的紧密集成而得到优化。
规模优先工程
谈及规模化落地,性能只是其中一环。计算效率、成本、系统设计和可制造性,共同决定一个 AI 系统能否跨越研究阶段,并落地真实场景。在 Mobileye,上述要素贯穿整个工程研发过程;决策不仅考量系统可以实现哪些功能,更要考量未来如何实现大规模生产与部署。
这种考量在不同领域展现出不同的形式。在汽车领域,可能意味着要围绕大规模量产的约束,对硬件、软件和算力进行优化。而在人形机器人领域,垂直整合让硬件与软件的开发结合得更加紧密,从而使整个系统能够作为一个整体来进行迭代、训练与优化。
物理 AI 需要哪些学习方法?
不同类型的物理 AI 所采用的学习方法各不相同。
诸如 Meteor 这类技术可以生成超越日常驾驶中所遇到的、多样化的安全关键场景,而基于Genario的模拟与真实世界验证则旨在部署前增强系统的鲁棒性、泛化能力与安全性。
对于人形机器人的应用而言,训练依赖于不同的方法。诸如少样本学习等技术允许系统仅通过观察少量的示范就能学会新任务。Mentee 人形机器人则通过“导师模式” 进行学习,在经过一定数量的示范后即可掌握新能力。
诸如Real2Sim2Real 等方法进一步实现 AI 系统在虚拟环境与物理环境之间高效迁移学习,在支持真实世界性能的同时,具备缩短训练时间的潜力。
物理 AI 的未来展望
物理 AI 是一个快速发展的领域,有望将技术发展推向全新高度。未来虽存在不确定性,但发展走向可能取决于两大因素:质量与可扩展性。随着感知、推理、执行能力协同迭代,这类系统可能更加安全、能力更强,能够更为实用地服务人类。然而,物理 AI 要想产生现实世界的影响力,可扩展性是至关重要的。
从软硬件研发到可制造能力,技术能否实现规模化,直接决定他们能够被多广泛地部署。这些正是塑造了 Mobileye 自动驾驶路线的相同工程原则,而如今,它们也在为 Mobileye 在物理 AI 领域的探索提供指引。
相关新闻
媒体联系人
联系公关团队


